01
概览
在 2026 年五月至八月的国王学院实习中,我将辐射监测机器人扩展为手动模式及人员监督智能模式。带领三位暑期学生,开发控制及规划流程、改良支架,支持可重复测试与研究示范。
02
开发内容
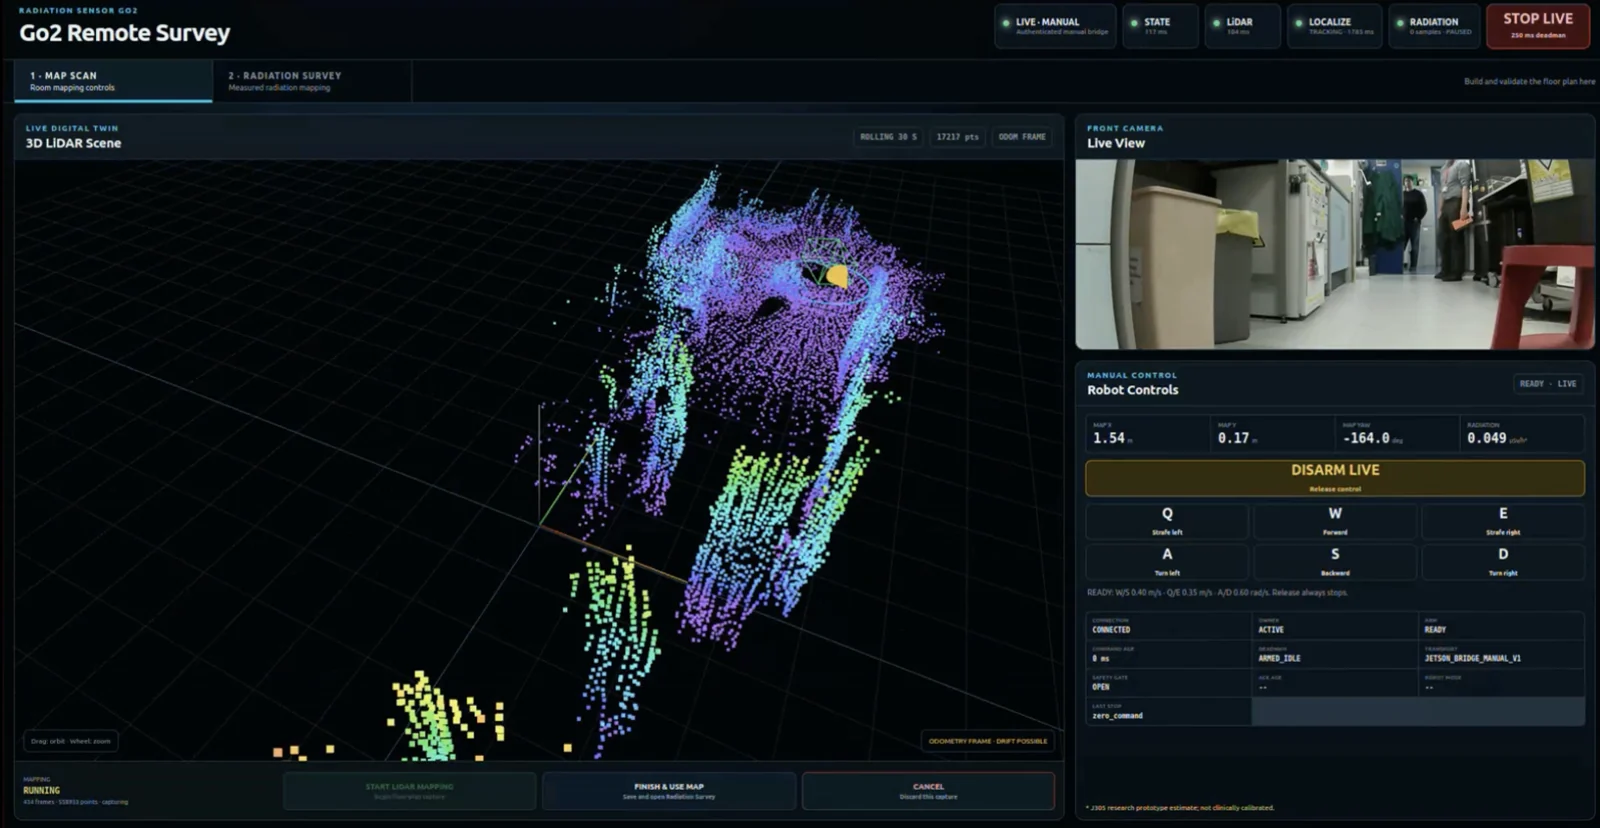
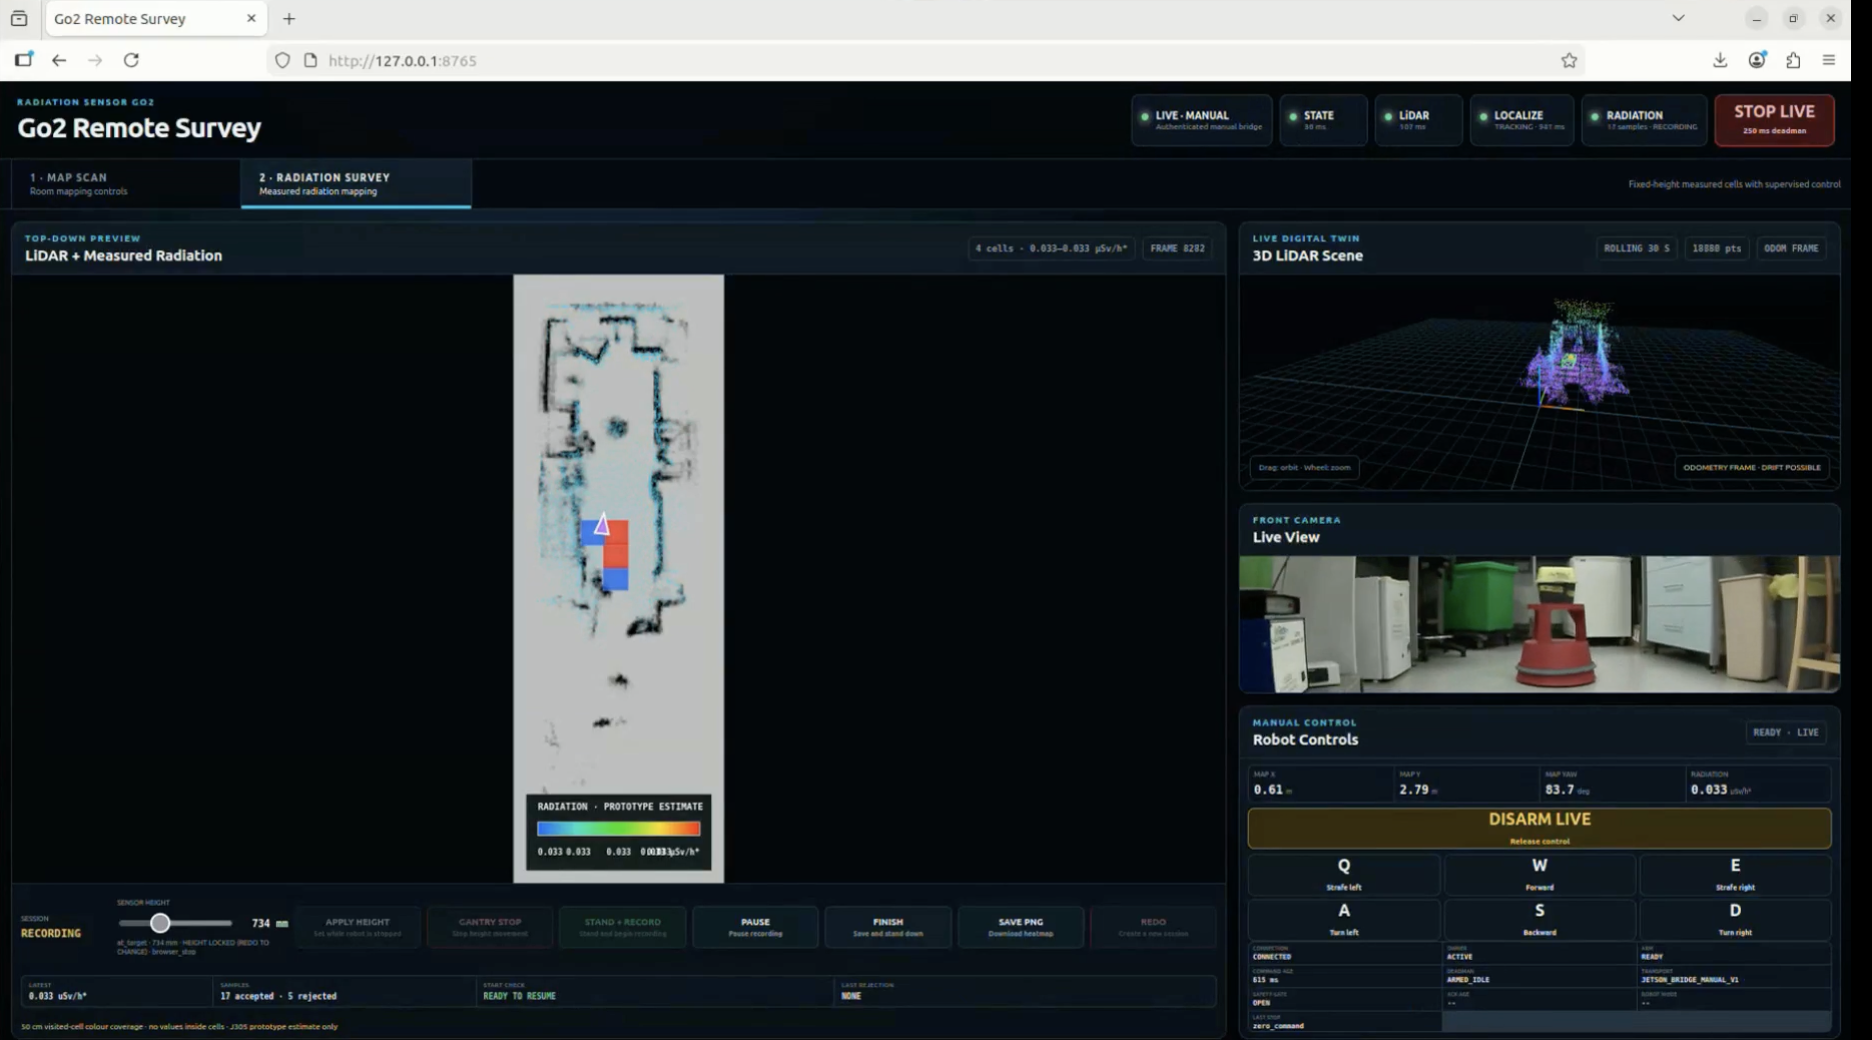
- 手动模式:浏览器控制,包含启动、停止、解除及持续按压保护。
- 智能模式:高斯过程模型提出量测建议,由人员审批。
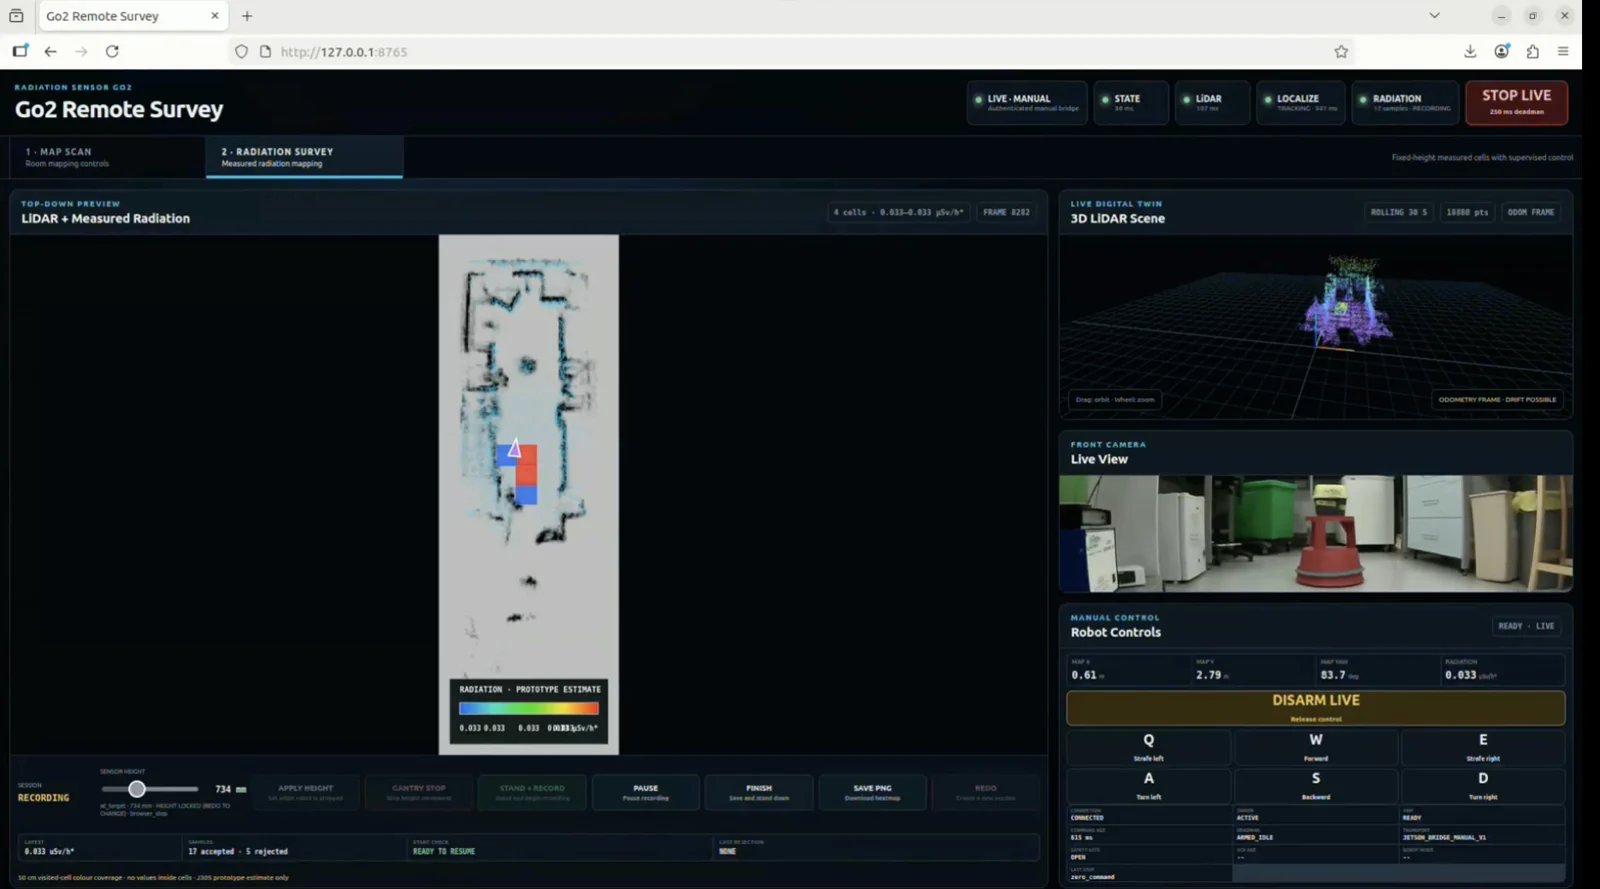
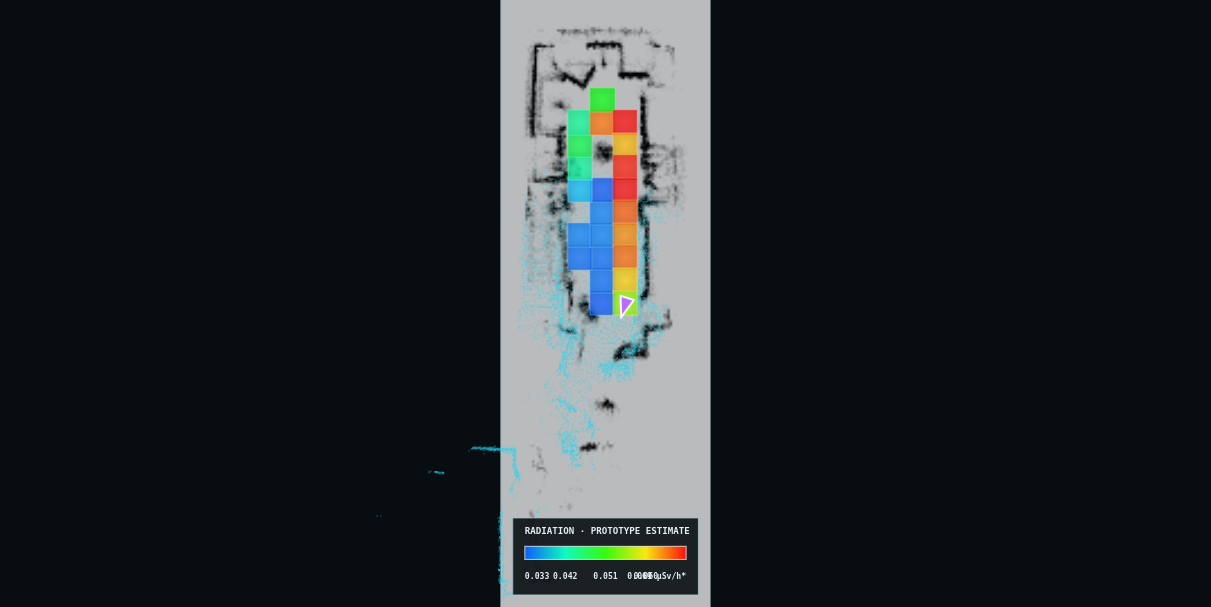
- 整合实时镜头、LiDAR、定位及辐射监测可视化。
- 重新设计支架硬件,并制作图像操作文件。
技术详情
规划器考虑已建图可行空间、路线及邻近障碍,每个航点可审批、跳过或中止。测试包括模拟辐射源、自动测试、台架及分阶段机器人行驶。我按学生所长分配研究、软件、测试及文件工作,并支持国王学院开放日示范。
弱辐射源测试展示整合流程。智能模式仍由人员监督;未确立强辐射源表现、临床准确度或部署就绪程度。
系统层次
硬件、控制及建图。
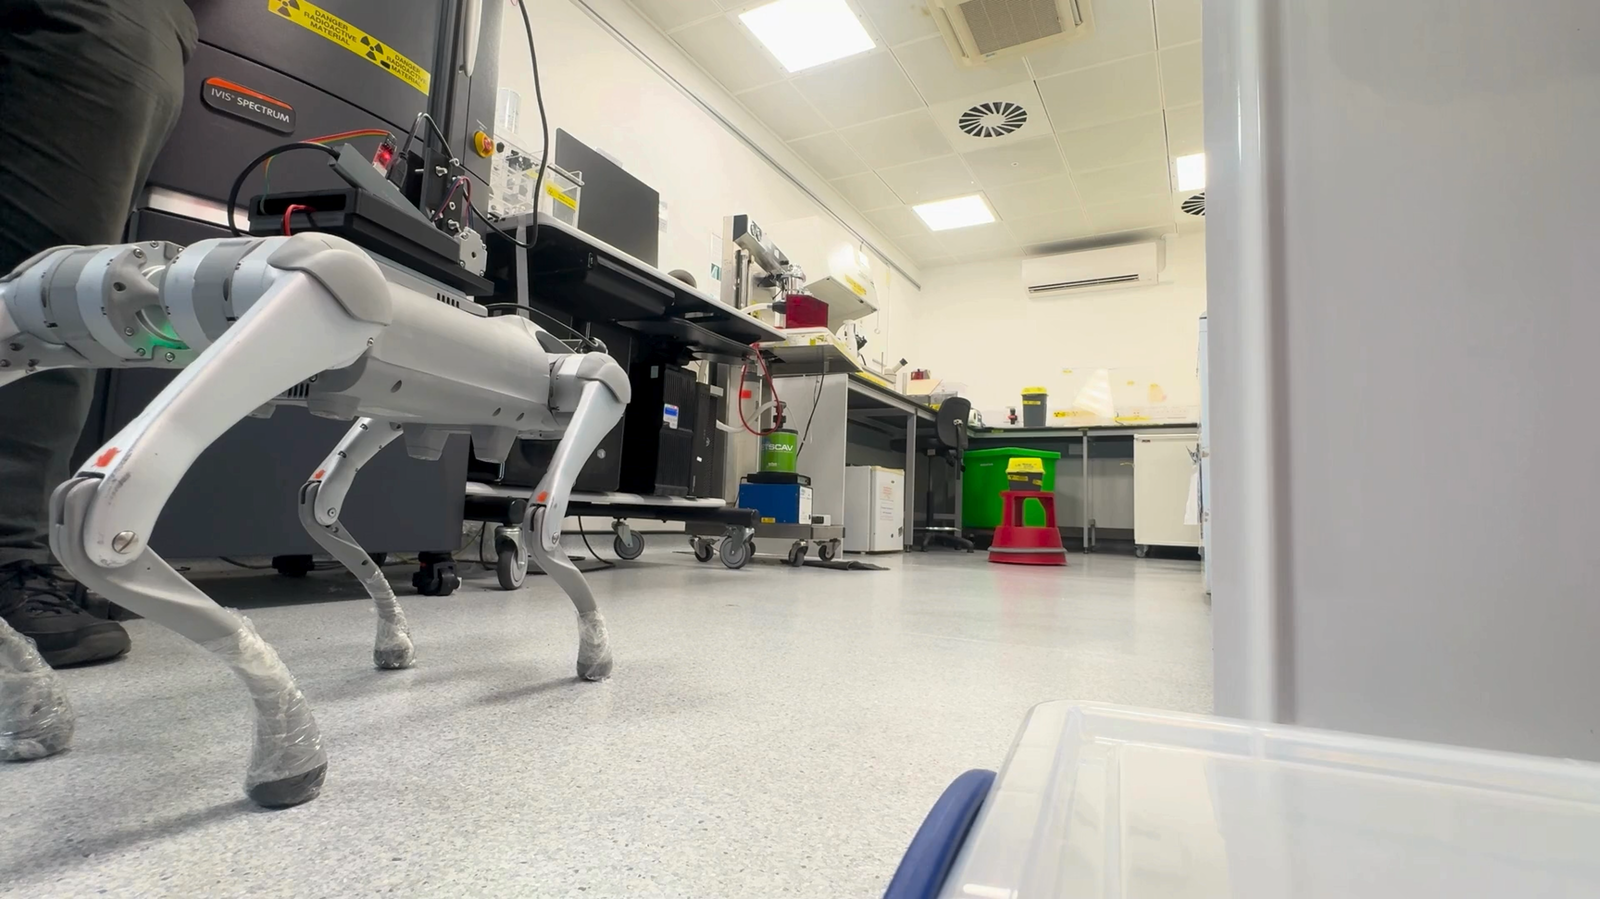
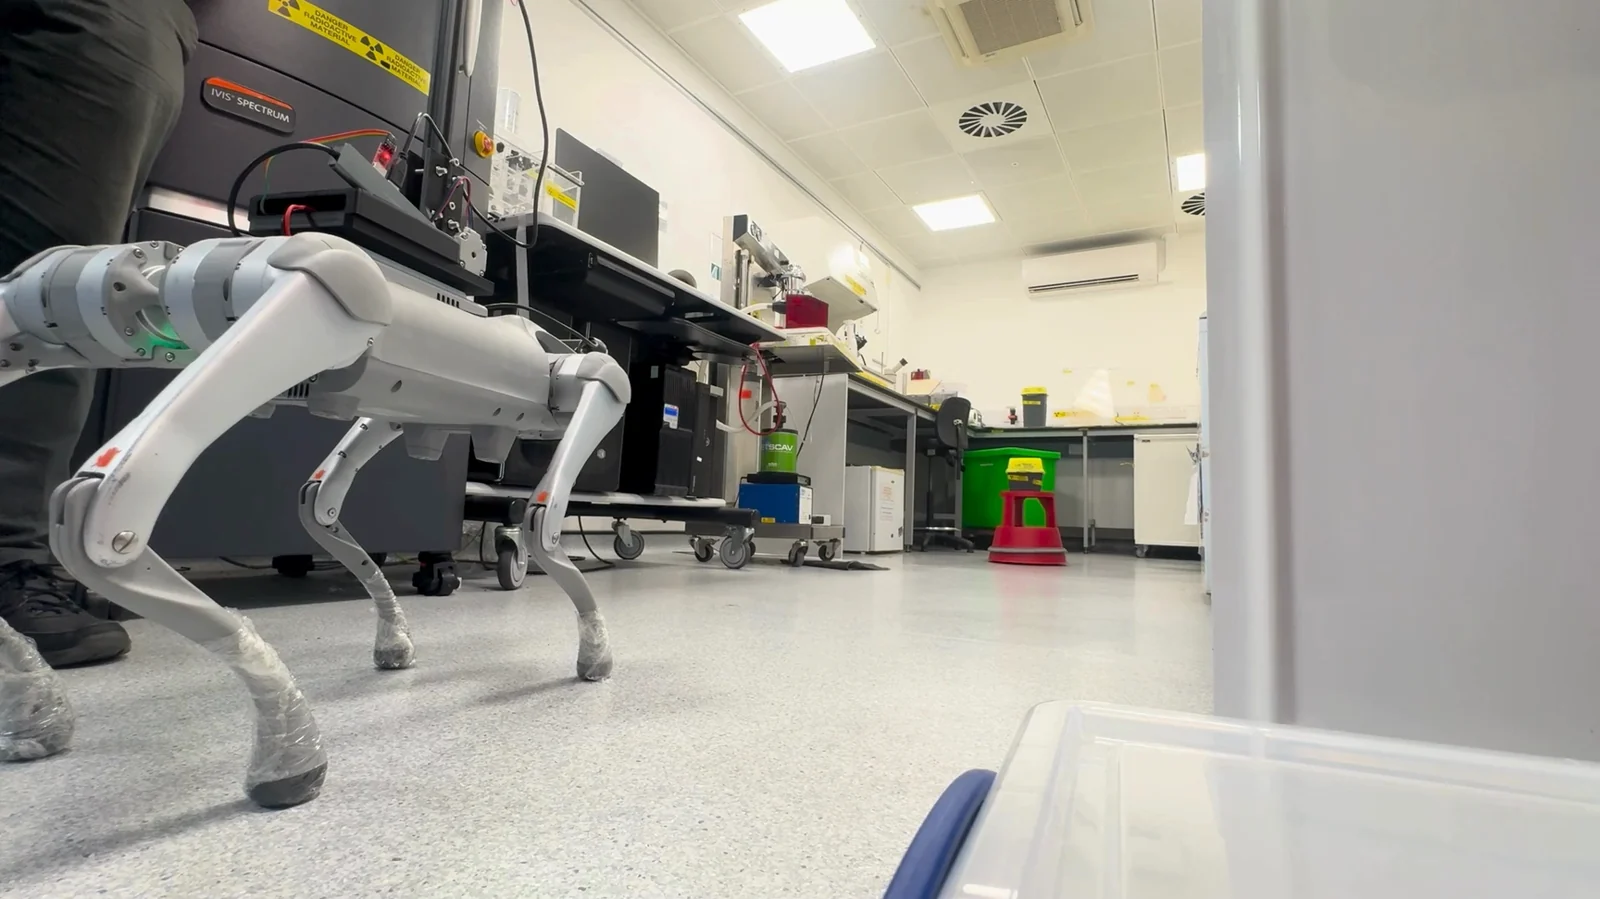
流动平台搭载传感装置。
03
主要技术亮点
- 人员审批量测规划
- 空间建图与不确定性
- 研究指导与示范
04
工具与技能
Python · Go2 SDK · 高斯过程 · LiDAR · 原型制作